
200
评论
查看更多
密码过期或已经不安全,请修改密码
修改密码
壹生身份认证协议书
同意
拒绝
同意
拒绝
同意
不同意并跳过


本篇专家经验分享文章来自上海市浦东新区公利医院石益海教授。做内镜黏膜下剥离术时只有一只手,是很多术者共有的无力感;一台双机械臂消化内镜手术机器人,把外科“左手牵拉、右手切割”的逻辑搬进了内镜。从临床痛点到样机落地,再到试用体会与适应证边界,都写在下文。
把“另一只手”还给内镜医生
——双机械臂消化内镜手术机器人的临床创新与试用体会
上海健康医学院附属浦东公利医院 石益海
做内镜黏膜下剥离术(ESD)的人,对一种无力感不陌生:病变就在镜头前,可你只有一只手。剥离时没法同时提拉,提拉时又没法继续切。黏膜随呼吸和蠕动回弹,视野一遮,层次就乱了。很多手术不是败在刀不够快,而是败在暴露和牵引。这个痛点,也是推动术者与工程团队合作攻关的原因。
ESD 是消化道早期肿瘤及癌前病变的重要治疗方式,但传统内镜只有一个器械,器械与视野同轴,角度不合适只能反复动镜身,换器械又得从单通道退出重进。临床体会表明,遇到暴露困难的病变,术者常常要同时处理三件事:把黏膜提起来、把层次看清楚、把刀走稳。一只手做不了这些,只能靠助手反复调整,学习曲线自然就长。双臂手术机器人要解决的,正是这一传统术式的长期局限。
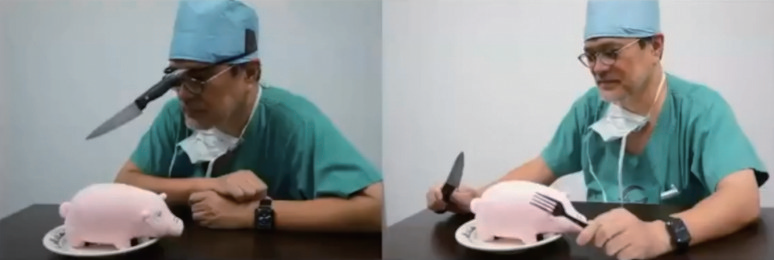
图1 传统内镜下“眼睛持刀”与机器人平台下双手协作。(图片来源:天津大学医疗机器人与智能系统研究院)
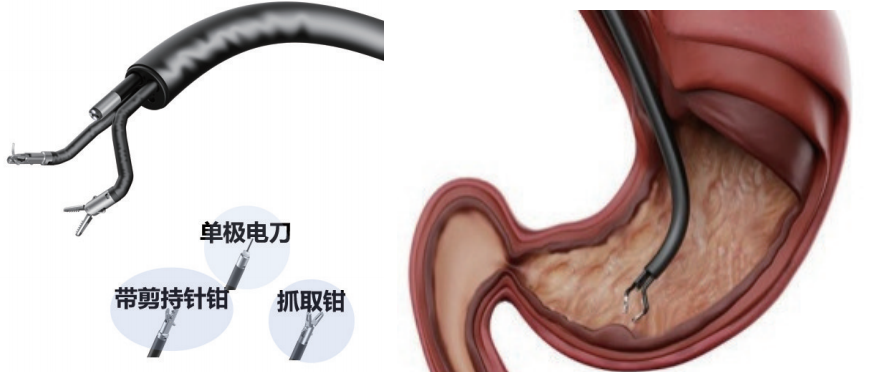
在早期与视通团队讨论时,我最坚持的一点是:柔性器械不能只是软,还要在体内像手臂一样灵活。消化道又弯又窄,器械既要能顺着进去,又要在操作部位稳得住。样机早期的问题就在这里。这一需求提出后,视通医疗采用柔性绳+骨干(backbone)驱动结构,配合分布式往复机构和柔性补偿算法,让器械在狭小腔道内实现了7个自由度,外径降到 4.2 mm,有效工作长度超过 1.5 m。试用时最直观的感受是,它终于能像手一样去牵拉、剥离和夹持,而不是只能跟着镜头平行进出的“筷子”。
图2 柔性手术器械(图片来源:视通医疗)
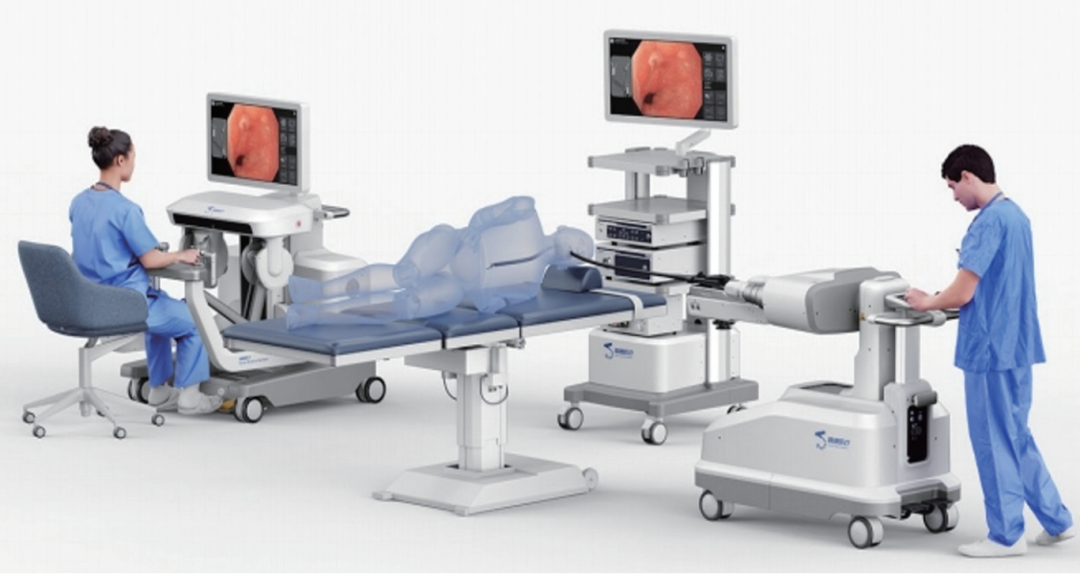
第二个难处,是让医生稳定、舒适地完成复杂操作。传统 ESD 需要长时间站立、单手操作,手一抖,操作就乱;一场手术下来,肩颈和腰都累。试用机器人时,团队最关注的是操作的跟手性。后来系统采用主从遥操作,可同时操控两只主控制臂,通过脚踏切换模式,最多同时操控四种器械:多腔外套管、可自由移动的内镜,以及两种手术器械。同时震动抑制算法消除手部抖动,力和位置双重控制保留手感,主从延时小于人体感知。这样,牵引、剥离和视野调整同步进行,一名医生即可独立完成全部操作,学习曲线和操作难度都明显下降。
图3 EndoNimble 柔性双臂消化内镜手术机器人。(图片来源:视通医疗)
在培训和动物实验中反复验证的是,这套系统的价值不只是参数,而是它把外科“左手牵拉、右手切割”的逻辑搬进内镜。术者可在内镜视野下实时调整牵拉点位,持续暴露黏膜下层;体表无创、器械全柔性,并有人工智能(AI)穿孔预警功能。动物培训中,学习曲线缩短至约 20 例,手术时间降低40%,完成切除率达 98%。这些数据仍需多中心验证,其中最明显的变化是:原来依赖个人经验的动作,正在变成可以传递和复制的操作步骤。
据公开报道,合作中心开展的首例人体临床研究中,术者通过双臂协同完成标记、切开,并多次调整牵拉位点,病灶逐层清晰显露。病变 2 cm×3 cm,总手术时间约 18 min,完整切除,术后恢复良好并进入随访。这例结果值得关注之处不在于18 min,而是过去需要反复调整的牵引动作,第一次变成术中实时可控的双手协同,正是当初台上最需要的双手协同能力。
从试用和现有数据看,该器械主要用于消化道早期肿瘤及癌前病变的 ESD,尤其是暴露困难、传统牵引不理想的病例。但机器人不能替代适应证判断:深部浸润、高度纤维化、严重粘连或无法排除穿孔者,仍应严格评估,必要时转外科;不能耐受内镜或麻醉、凝血功能未纠正者也不宜勉强开展。术中要控制牵拉力,并做好兜底和并发症预案。
回头看,创新的起点不是某项技术,而是台上那个反复出现的动作:想提,提不起来;想切,又放不下。把临床需求说清楚,再和工程团队一起把它变成7自由度柔性臂、主从控制和双主臂操作模式,这也是临床医生与工程团队共同开发中最有价值的部分。
博士,二级主任医师,教授,研究生导师
消化医学部主任、内镜中心主任
中国医学论坛报社消化科技创新转化专家组专家
上海长三角医疗器械产业发展促进会消化内镜专业委员会委员
上海市医学会消化病学分会委员
上海市康复医学会消化分会委员
上海市健康教育协会消化与健康专家委员会委员
查看更多
 中国医学论坛报
 壹生
 今日肿瘤
 今日循环
 今日糖尿病
 今日口腔
 全科周刊
 脱贫地区农副产品网络销售平台
 助扶塬

京公网安备 11010202008182号
| 互联网新闻信息服务许可证编号:10120190017